
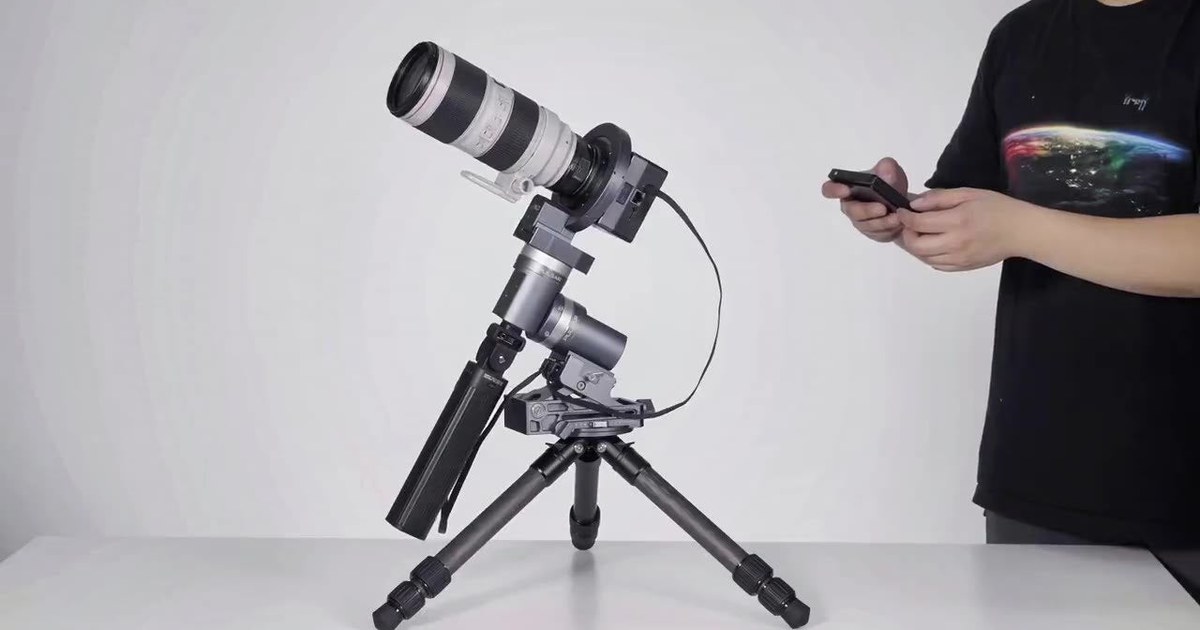
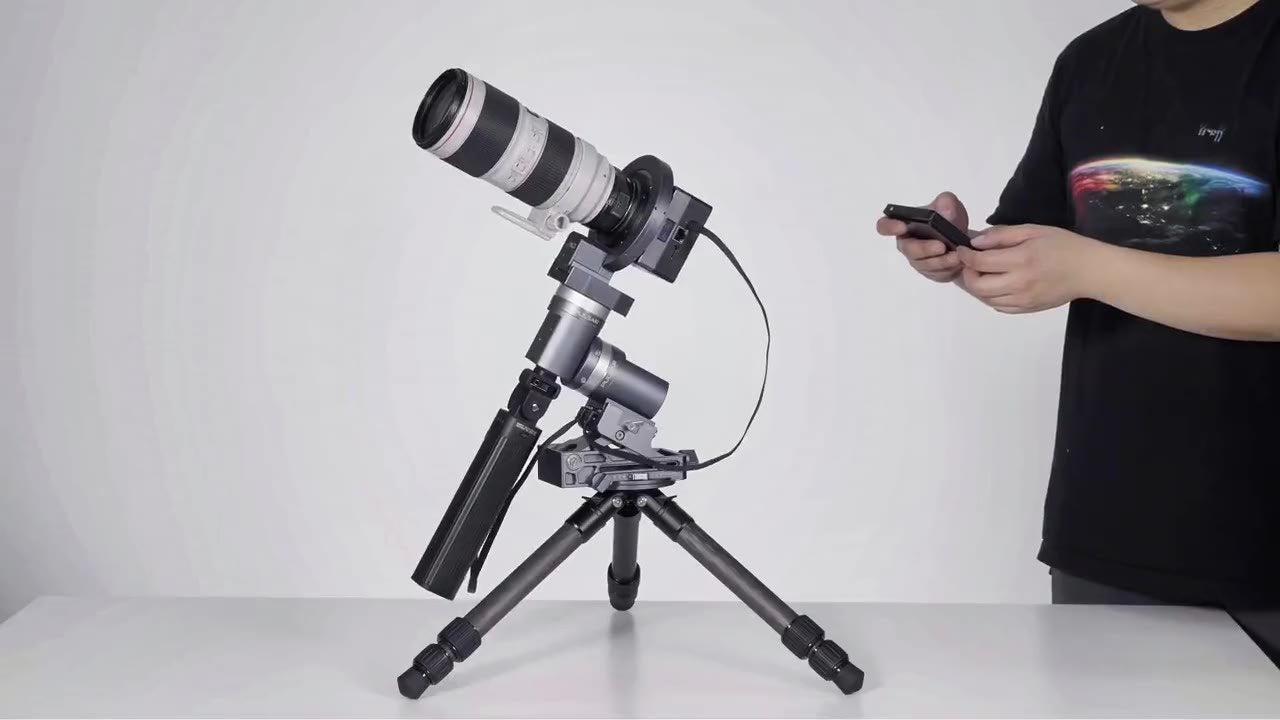
ArcBlue C42は、フルサイズのカラー冷却カメラ、波動歯車式赤道儀、構図回転機構、専用タッチスクリーンを一つにまとめた天体撮影システムです。第3回では、長時間露光で星を止めるための、赤道儀・ガイド・構図回転のしくみを紹介します。
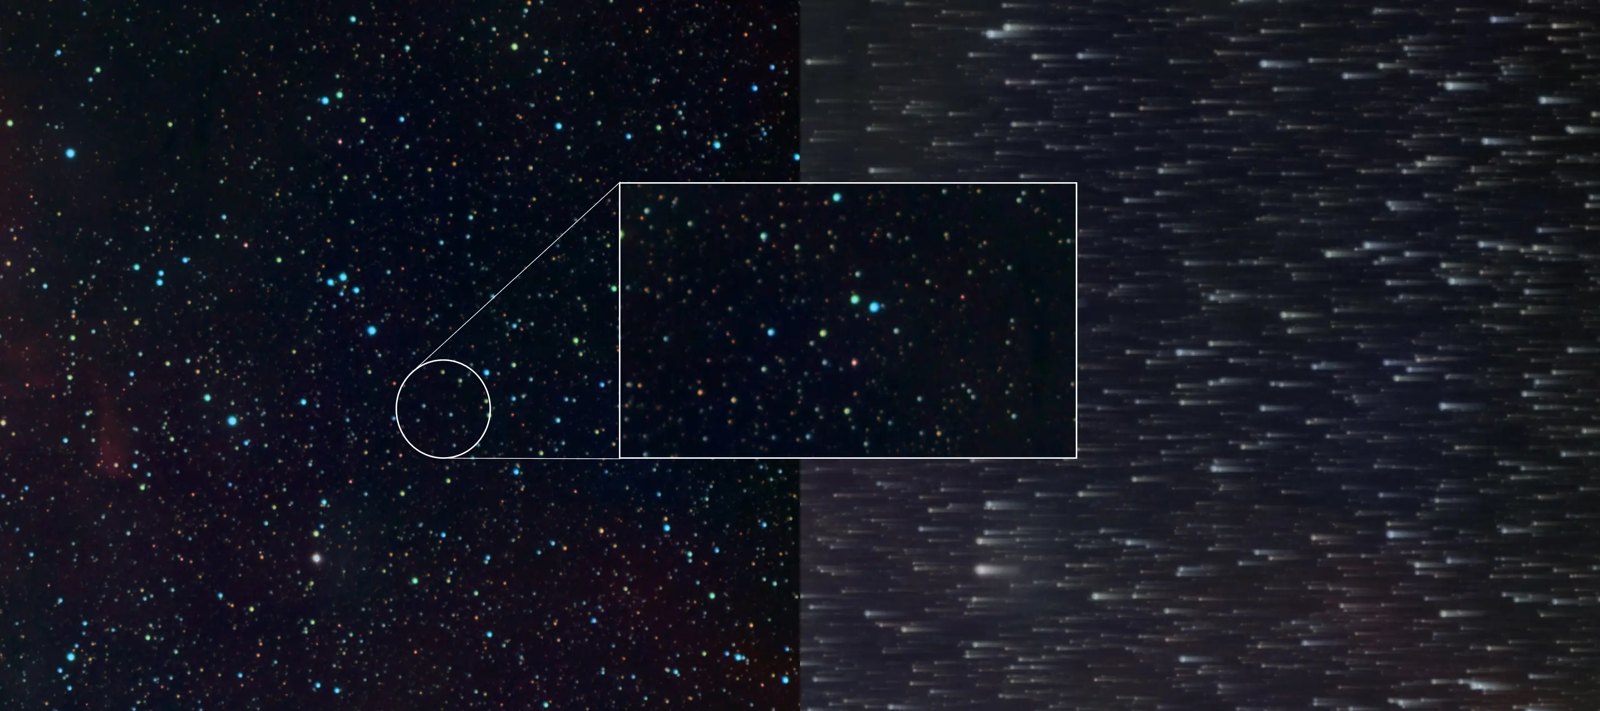
焦点距離が長くなり、1枚の露光時間が長くなるほど、星を同じ画素に留めておくのは難しくなります。短い露光では目立たない小さな誤差も、10分の露光では星の流れとして画像に残ります。
C42では、この問題に3つの機構で対応しています。赤道儀の軸が実際にどれだけ回ったかを測って補正するPulsar、撮像センサーに写った星の位置から補正するGWI、そしてカメラと光学系を一体のまま回して構図を決めるHALO CAAです。この記事では、この3つを順に紹介します。
この記事で紹介する5つのポイント
- 出力側エンコーダーで軸の動きを測るPulsar:小型の波動歯車減速機と閉ループ制御
- 手で動かしても位置を失わない赤道儀:絶対位置検出と軸内配線
- 撮像センサーでそのままガイドするGWI:ガイド鏡もガイドカメラも不要
- ガイドのキャリブレーションが不要な理由:エンコーダーと構図回転角から座標の関係が分かる
- カメラと光学系を一緒に回すHALO CAA:フラットとピントの関係を保ったまま構図を変える
本ブログでは、C42を4回に分けて紹介しています。第1回ではシステム全体の構成を、第2回では撮像性能とカメラ内処理を取り上げました。第3回は追尾とガイドのしくみ、第4回は現場での撮影と運用です。
長時間露光で星が流れる理由
赤道儀で星を追っていても、誤差を完全になくすことはできません。主な原因は3つあります。1つ目は極軸の誤差で、赤道儀の回転軸と地球の自転軸がわずかにずれていると、時間とともに星が少しずつ移動します。2つ目は、鏡筒や架台のたわみ、軸の直交のずれといった機械的な誤差です。3つ目は、減速機の周期誤差や不規則な駆動のむらによる追尾の誤差です。
焦点距離が短く、露光も短ければ、これらの誤差はほとんど問題になりません。しかし焦点距離が長くなるほど、同じ角度のずれがセンサー上では大きな移動になり、露光時間が長くなるほどそのずれが積み重なります。長焦点で長時間露光を行うには、追尾をリアルタイムに補正するオートガイドが欠かせません。
C42は、この補正を2か所で行います。赤道儀の軸と、撮像センサー上の星です。
Pulsar赤道儀:軸の実際の動きを測る
小型の波動歯車減速機
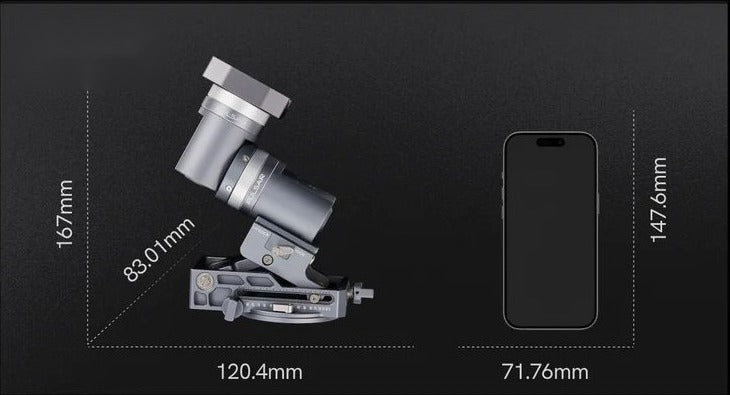
Pulsarは、屋外へ持ち出しやすい大きさと重さを優先して設計した赤道儀です。駆動には、フレクスプラインの径が11 mmの小型の波動歯車減速機を使っています。ロボットの関節にも使われる形式の減速機で、小さなモーターから大きなトルクを、コンパクトな構造で取り出せます。
ただし、小型の減速機を長時間露光に必要な精度で使うのは簡単ではありません。そこでPulsarでは、駆動部を小さく保ったまま、減速機の出力側で実際の動きを測り、その結果をもとに補正する設計にしています。
出力側エンコーダーによる閉ループ制御
回転をモーター側で測っても、分かるのは減速機に入った動きまでです。実際にカメラを支えているのは、減速機の出力側の軸です。Pulsarは中空軸モーターと内部の連結機構を使い、23-bitの高分解能エンコーダーを減速機の出力側に取り付けています。
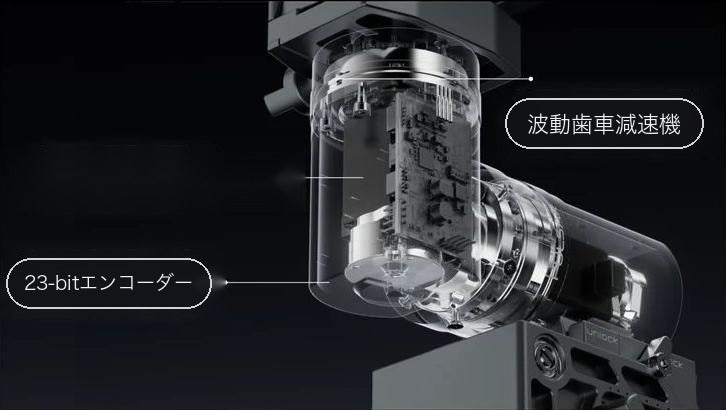
エンコーダーがカメラを載せた軸の実際の角度を読み取り、制御装置が目標の位置との差を常に補正します。開発試験の段階で、この閉ループ制御により周期誤差を10秒角未満まで抑えました。その後、制御を細かく調整し、ガイドを使わないPulsar単体の追尾誤差は3.3″ RMSに達しています。1分間あたりのずれも1秒角以下です。
手で動かしても位置を失わない
撮影の途中で、レンズを交換したり、バランスを取り直したり、クランプを緩めて手で別の対象へ向けたりすることがあります。Pulsarは赤経・赤緯の両軸に絶対位置検出を備えているため、手で軸を動かした後でも、次の起動時に現在の角度を読み取れます。原点に戻して位置を一から作り直す必要はありません。
電源と信号は、専用のスリップリングで回転部の内部に通しています。軸が回っても、Pulsar自身のケーブルが巻き付いたり引っ張られたりすることはありません。
PulsarとPulsar Heavy
Pulsarには、標準のPulsarと、搭載重量の大きいPulsar Heavyの2機種があります。カウンターウェイト型のバッテリーは電源とバランスウェイトを兼ねており、取り付ける数によって搭載重量が変わります。
| 搭載重量 | Pulsar | Pulsar Heavy |
|---|---|---|
| バッテリーなし | 約3 kg | 約11 kg |
| バッテリー1個 | 約3.5 kg | 約11.5 kg |
| バッテリー2個 | 約5 kg | 約13 kg |
| 赤道儀重量 | 2.12 kg | 4 kg |
搭載重量は、C42カメラ、HALO CAA、レンズや鏡筒など、赤道儀に載せるすべての機材の合計です。カメラレンズや軽い望遠鏡が中心であればPulsar、重い望遠レンズや鏡筒を使う場合はPulsar Heavyが目安になります。
GWI:撮像センサーでそのままガイドする
Pulsar単体の追尾誤差は3.3″ RMSですが、極軸のずれや機材のたわみは、赤道儀の軸を測るだけでは補正できません。これを画像の上で検出して補正するのが、GWI(Guide While Integrate)です。
GWIは、共同創業者のShen Feichen氏が考案した、ArcBlue独自の特許技術です。ガイドの測定を、撮影に使っているフルサイズの撮像センサーそのもので行います。撮影と同じ光路を使うため、ガイド鏡と主鏡のたわみの差は原理的に生じず、ガイド用の機材も要りません。さらに、3軸の絶対位置エンコーダーとHALO CAAの回転角の測定を組み合わせることで、ガイドのキャリブレーションも不要にしています。
まず、従来のガイド方式から見ていきます。
従来のガイド方式の課題
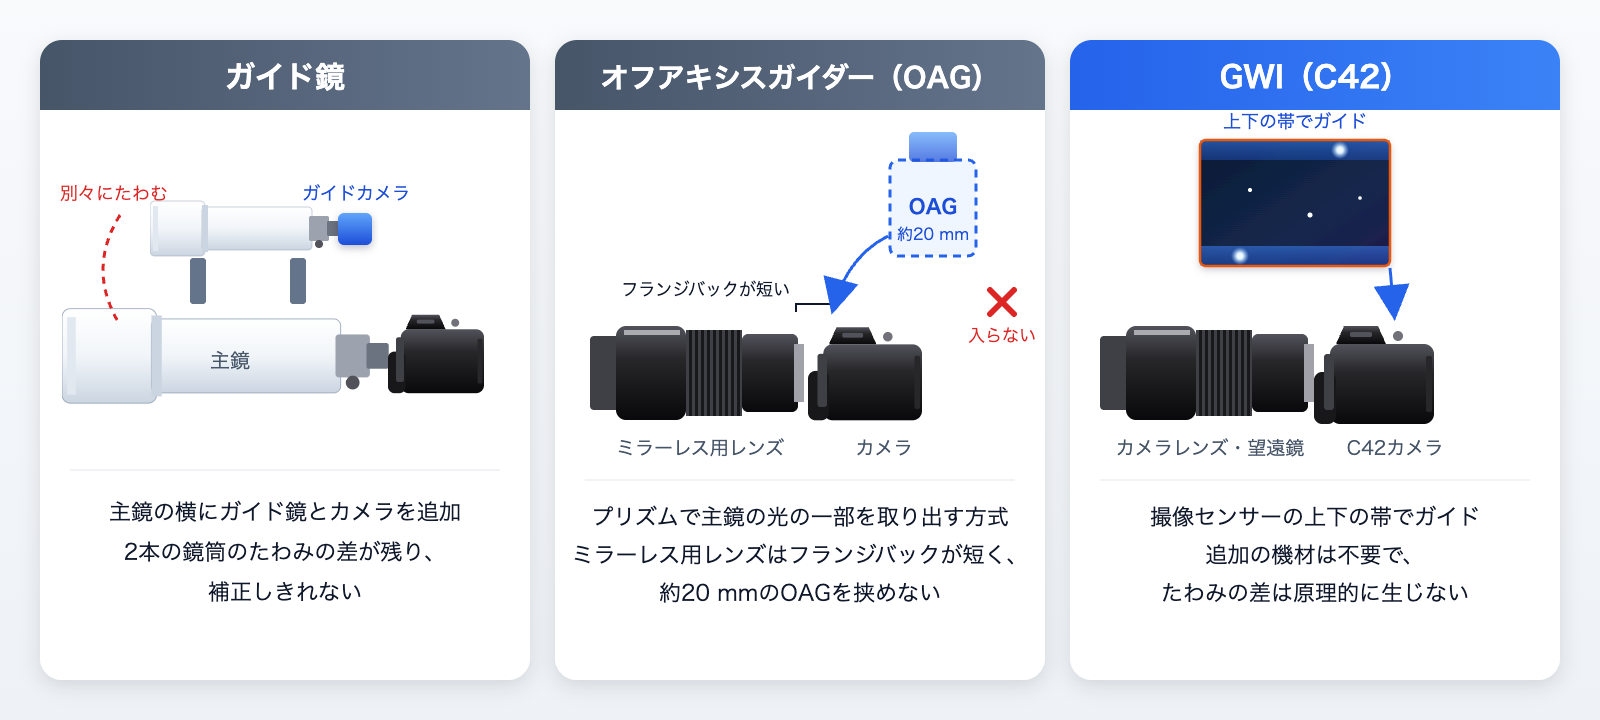
もっとも一般的なのは、主鏡の横に小さな望遠鏡(ガイド鏡)を並べ、専用のガイドカメラで星を追う方式です。ガイド鏡の取り付けとピント合わせが必要で、ガイドカメラと配線も含めて機材が一式増えます。さらに、ガイド鏡と主鏡は、追尾中に同じようにたわむとは限りません。このずれ(ディファレンシャルフレクシャー)があると、ガイド鏡が測った星の動きと、主カメラで実際に起きている動きが一致しなくなります。ずれの量は鏡筒の向きや温度で変わるため、キャリブレーションでは取り除けず、長時間露光で星が流れる主な原因の一つになっています。
オフアキシスガイダー(OAG)は、主鏡の光のうち撮影範囲の外側の部分をプリズムで取り出し、ガイドに使う方式です。撮影と同じ光路を使うため、たわみの差はほぼ解消できます。一方で、OAGはバックフォーカスを約20 mm使い、プリズムの高さや位置の調整と、ガイドカメラのピント合わせが別に必要です。また、ミラーレス用のカメラレンズでは使えません。ミラーレスのレンズは、マウント面からセンサーまでの距離(フランジバック)が短く設計されており、レンズとカメラの間に約20 mmのOAGを入れる余地がないためです。
どちらの方式でも、機材を組み立てるたびに、ガイドを始める前のキャリブレーションが必要です。ガイド星を選び、赤道儀を何方向かにゆっくり動かして、カメラの画素の座標と赤道儀の動きの関係を調べ、駆動系のバックラッシュも測ります。ガイド星の選び方や移動量の設定、空の位置によっては失敗することも少なくなく、初めての方がつまずきやすい工程です。分解して組み立て直したり、カメラの向きを変えたりするたびに、やり直しが必要になります。
| 方式 | たわみの差 | 追加の機材 | ミラーレス用レンズでの使用 | キャリブレーション |
|---|---|---|---|---|
| ガイド鏡 | 取り除けない | ガイド鏡+ガイドカメラ+配線 | 問題なし | 毎回必要 |
| OAG | ほぼ解消 | OAG+ガイドカメラ+配線 | 使えない(バックフォーカスが足りない) | 毎回必要 |
| GWI | 原理的に生じない | なし | そのまま対応 | 不要 |
撮影しながら、同じセンサーでガイドする
GWIは「積分(露光)中にガイドする」という意味です。撮像センサーが撮影のための露光を続けている間に、同じセンサーの一部の領域でガイドの測定を行い、補正量をリアルタイムに赤道儀へ送ります。ガイドと撮影は、同じセンサー、同じ光路、同じ時間の星の光を使います。
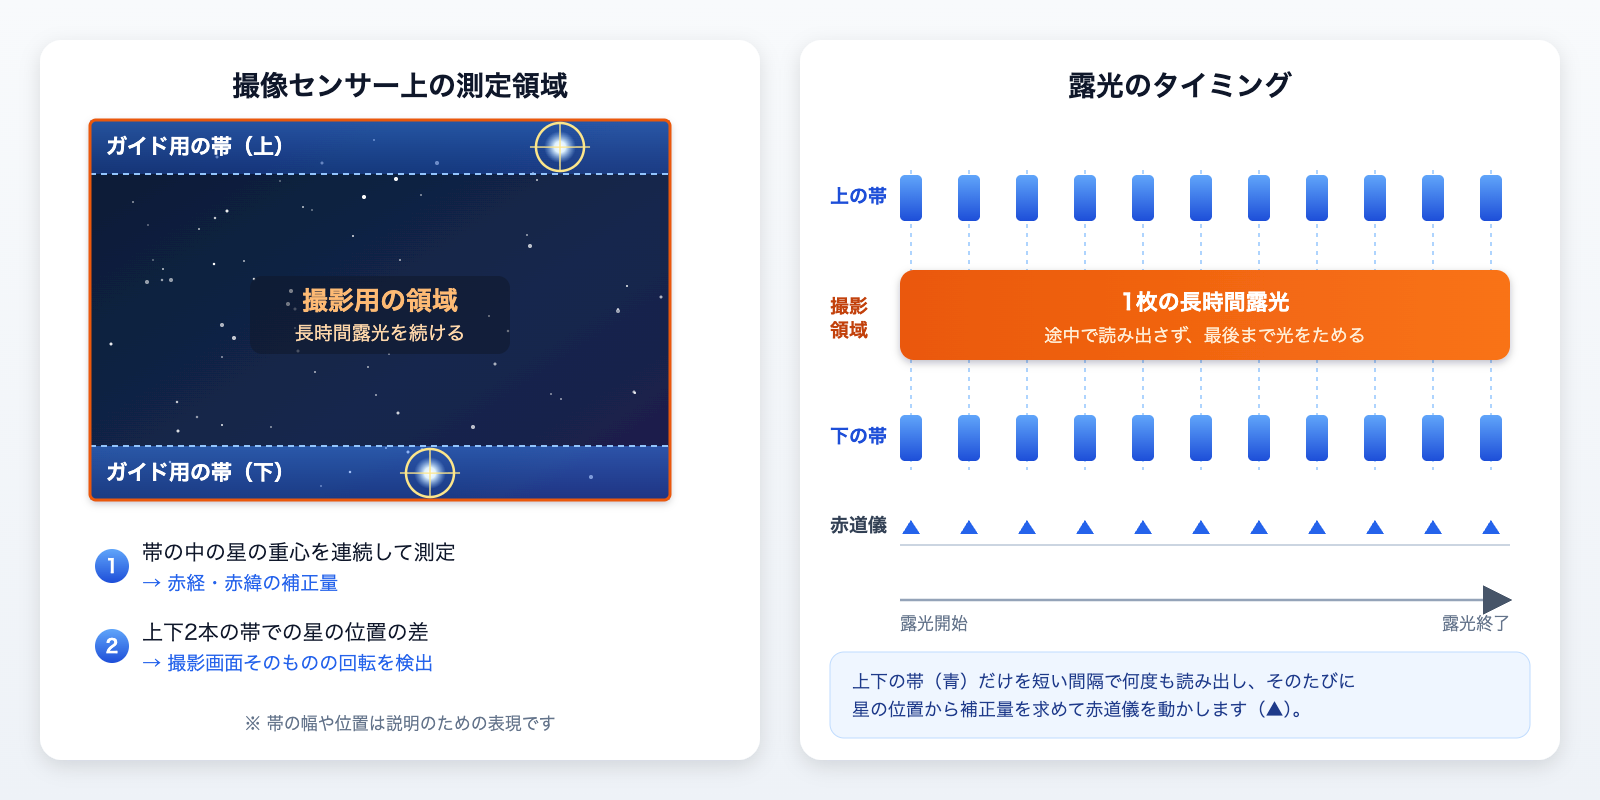
C42のSony IMX410では、ガイドの測定領域をセンサーの上端と下端の帯状の部分に設けています。露光中にこの帯を高い頻度で読み出し、写っている星の重心を連続して測って、赤経・赤緯の補正量を求めます。ガイド用の帯はセンサーの有効面積のごく一部で、使う行数は動作モードに応じて調整できます。構図への影響はごくわずかです。
上下に離れた2本の帯で測るため、GWIは視野の平行移動だけでなく、回転の誤差も測定できます。ガイド鏡やOAGでも、複数の星を使うマルチスターガイドは可能です。ただし、測れるのはガイドカメラの小さな視野の中の星に限られます。GWIは撮影画面の高さいっぱいに離れた2か所で測るため、撮影画面そのものの回転を、長い基線で捉えられます。
独自の読み出し回路
撮影しながら同じセンサーでガイドするという考え方自体は単純です。難しいのは、それを実際のセンサーの駆動で実現することでした。
イメージセンサーは通常、決められた手順で画面全体を露光し、順番に読み出すように駆動されます。画面の一部(ROI)だけを切り出して読み出す機能はあっても、ROIだけを短い露光で何度も読み出しながら、残りの部分で長時間露光を続けるという使い方は、標準的な駆動方法では想定されていません。一般的なカメラの構成のままでは、ガイド用の領域と撮影用の領域を別々の露光として扱えないのです。
C42では、センサー内部のA/D変換より後の信号処理と駆動制御を、ArcBlueが独自に開発した読み出し回路で行っています。カメラで一般的に使われる標準の回路は使わず、自社の回路でセンサーのタイミングを直接制御することで、ガイド用の帯と撮影用の領域を別々の露光として扱えるようにしました。
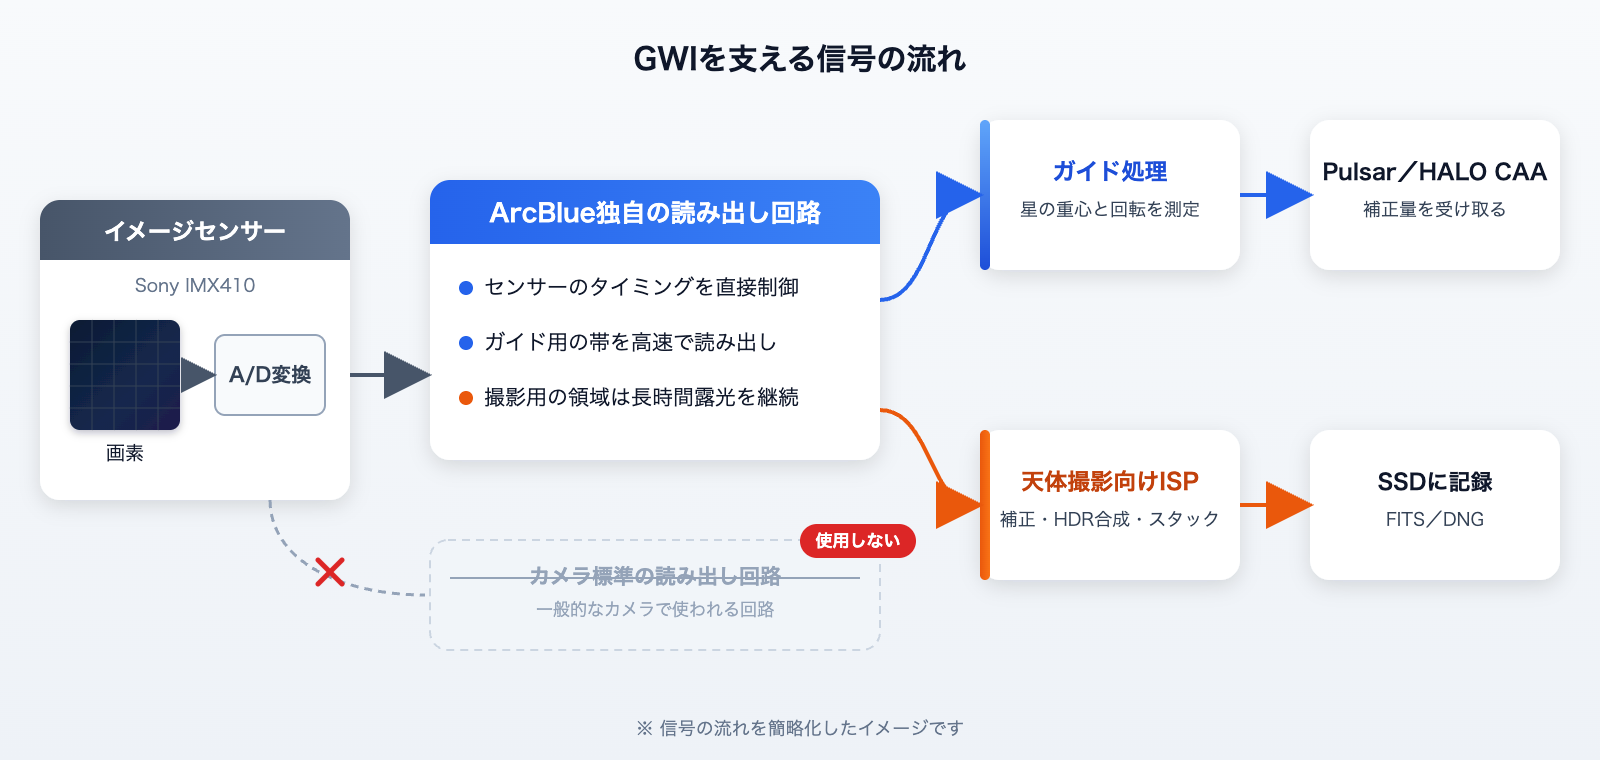
この読み出し回路は、長年イメージセンサーの解析に取り組んできたShen Feichen氏の経験から生まれたものです。GWIはセンサーの初期エンジニアリングサンプルの段階で検証を終え、C42で製品として実装されました。
2つ目のセンサーを使わない理由
ガイド専用の小さなセンサーを撮像センサーの横に並べた、デュアルセンサー方式のカメラもあります。この場合、ガイド用のセンサーは撮像センサーの長辺の外側に置くのが一般的です。しかし、ミラーレス用マウントの口径は、フルサイズのセンサーを収めるのにほぼ必要な大きさしかありません。長辺の外側に2つ目のセンサーを並べると、マウントの口径からはみ出してしまいます。
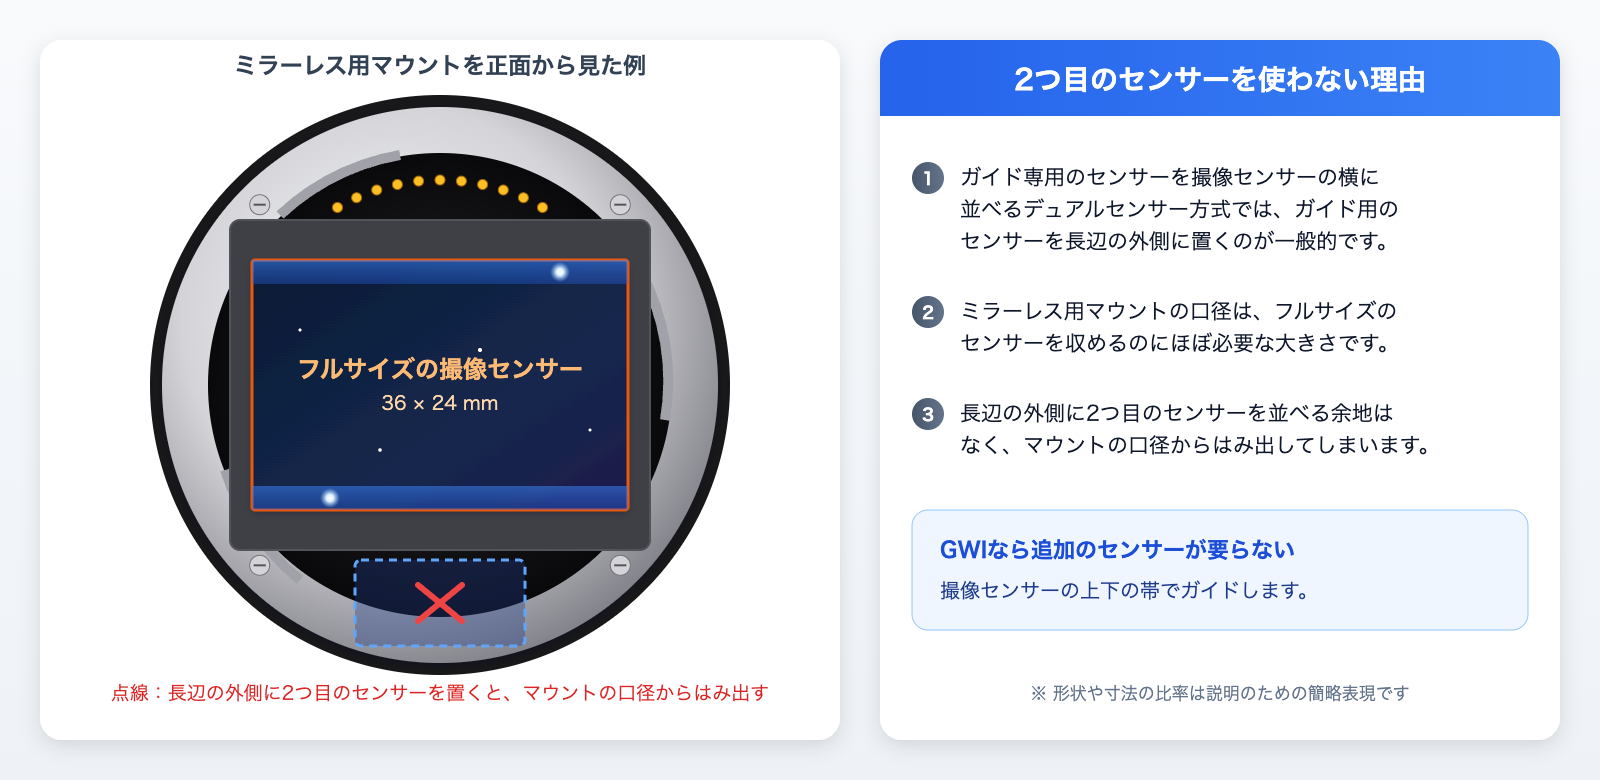
ミラーレス用のマウントをそのまま使いながら、フルサイズでの撮影とガイドを両立させるには、撮像センサーそのものでガイドする方法が必要でした。
キャリブレーションが要らない理由
従来のキャリブレーションは、赤道儀を実際に動かして、画素の座標と赤道儀の動きの対応関係、そして駆動系のバックラッシュを、その場で試して調べる作業です。C42では、この対応関係が出荷時から分かっており、撮影中もリアルタイムに把握できます。
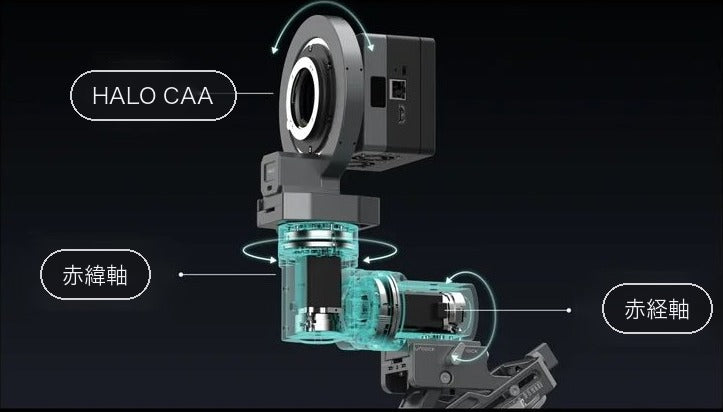
C42は、赤経・赤緯・構図回転の3軸すべてに絶対位置エンコーダーを備えており、各軸の角度が常に分かります。電源を切っても角度を記憶しているため、原点復帰も要りません。画素の座標と赤道儀の座標の向きの関係はカメラの回転角で決まりますが、この角度もHALO CAAがリアルタイムに測っています。駆動には波動歯車を使っているためバックラッシュがほとんどなく、バックラッシュの測定も不要です。機械的な原点や軸のずれは、出荷前に基準面で校正しています。
そのため、GWIは電源を入れればそのままガイドを始められます。ガイド星の選択も、キャリブレーションのための移動も、失敗したときのやり直しもありません。タッチスクリーンでは、ガイドのオン・オフを切り替えるだけです。
PulsarとGWIの役割分担
Pulsarのエンコーダーは、赤道儀の軸が機械的にどう動いたかを測り、軸で起きた誤差をまず赤道儀の内部で補正します。それでも極軸のずれや機材のたわみによって画像上に残った動きを、GWIが撮像センサー上の星から検出して補正します。2つの補正は、測っているものも役割も異なります。Pulsar単体の追尾誤差が小さいため、GWIは補正の頻度を下げることもできます。ガイドグラフの表示や撮影手順の管理、プレートソルブとポインティングモデルは、ArcBlue OSが担います。
追尾とガイドの精度
| 項目 | 値 | 条件 |
|---|---|---|
| 赤道儀単体の追尾誤差 | 3.3″ RMS | GWIオフ、エンコーダーによる閉ループ制御 |
| 1分間あたりのドリフト | 1秒角以下 | GWIオフ |
| ガイドのずれ | ±0.5 pixel | GWIオン、主撮像センサー |
| ガイド用の機材 | なし | ガイド鏡・OAG・ガイドカメラは不要 |
| ガイドのキャリブレーション | 不要 | — |
GWIをオンにしたときのガイド精度は±0.5 pixelです。GWIでは撮像センサーそのものがガイド用のセンサーなので、精度はピクセル単位で表すのがもっとも正確です。±0.5 pixelは、最終的な画像上での星のずれを半画素程度に抑えるという意味で、焦点距離が長くなってもこの値は変わりません。
GWIがうまく働かない条件
GWIにも、うまく働かない条件があります。現時点で分かっている条件と、その場合の対応を説明します。
1つ目は、3 nm級のナローバンド撮影です。3 nm程度の非常に狭いナローバンドフィルターを使うと、星の連続光のほとんどがカットされ、ガイド用の帯に写る星の数が大きく減ります。これはフィルターの性質上避けられません。
C42では、まずガイドの頻度を下げて対応します。Pulsar単体の追尾誤差が小さいため補正の間隔を長くでき、その分ガイド用の露光を長くして、暗い星の信号を集められます。もう一つは、HALO CAAで構図をわずかに回す方法です。ガイド用の帯に明るい星が入らない空域では、プレートソルブの後、明るい星が帯に入るような小さな回転を提案できるよう設計しています。構図を優先するか、ガイドを優先するかは撮影者が選べます。以前は手作業でガイド装置を回してガイド星を探していましたが、構図回転軸を持つC42では、この操作を自動で行えます。
それでもガイド星が足りない場合は、GWIを使わず、エンコーダーによる閉ループの追尾(3.3″ RMS)のまま、1枚の露光を短くして枚数を増やす撮り方が適しています。3 nm級のナローバンドは、GWIが役に立たない場面です。
2つ目は、星の少ない空域です。ナローバンドでなくても、長い焦点距離で天の川から離れた空域を狙うと、ガイド用の帯に十分な明るさの星が入らないことがあります。この場合も、HALO CAAによる構図の微調整、ガイドの頻度を下げる方法、エンコーダーによる閉ループの追尾で補います。
3つ目は、ガイド用の帯が画素の行を使うことです。ガイドの測定には、センサーの上端と下端の少数の画素の行を使います。使う行数は動作モードに応じて調整でき、作品の有効範囲への影響はごくわずかですが、ArcBlueはこの占有をさらに減らせるよう改良を続けています。なお、帯を上下2本に分けているのは、回転の誤差を測るためでもあります。
HALO CAA:カメラと光学系を一緒に回す
一体で回す理由
細長い星雲や銀河は、構図を回して対角線に沿わせると、画面に無理なく収まります。天体写真では、構図の向きを変えるだけで仕上がりが大きく変わることがあります。
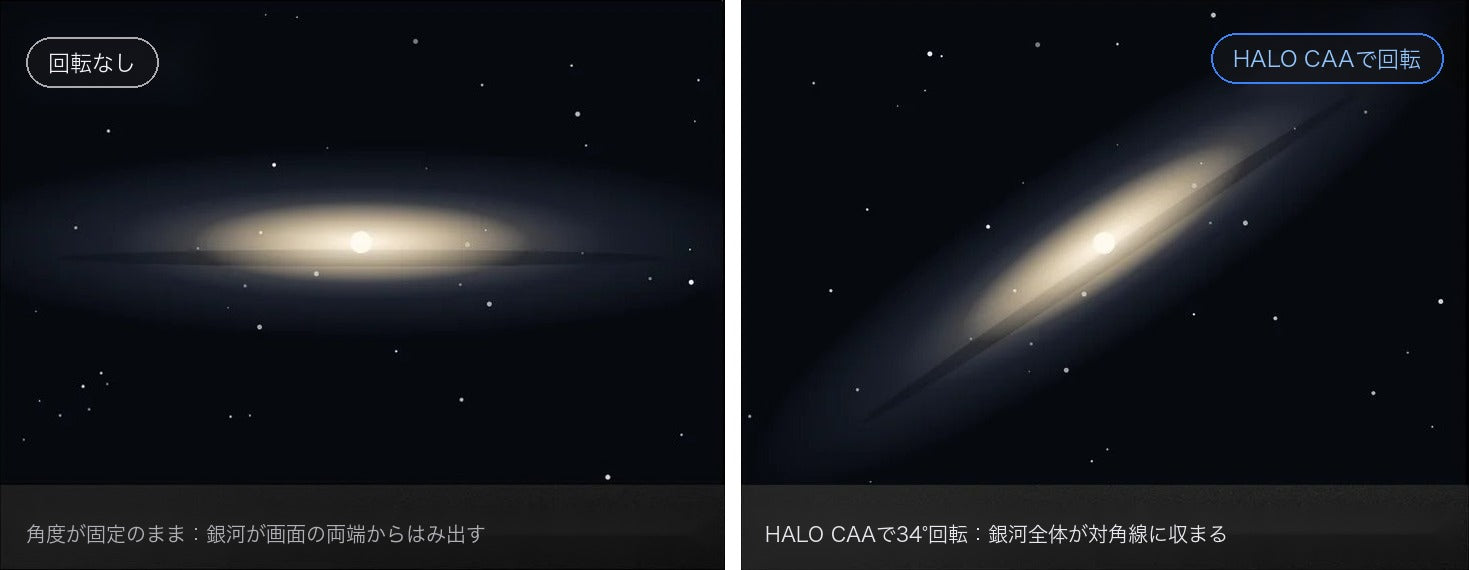
一般的なカメラローテーターは、レンズや鏡筒とカメラの間に入り、光学系を止めたままカメラだけを回します。HALO CAAはPulsarの上に取り付け、カメラと、取り付けたレンズや鏡筒をまとめて回転させます。空に対して構図は回りますが、カメラと光学系の位置関係は変わりません。
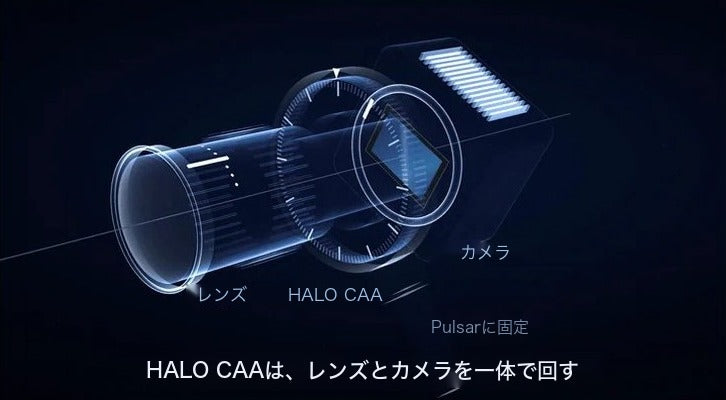
この構造の利点の一つは、フラットを使い続けられることです。フラットは、ほこりや周辺減光がセンサーのどこに出るかを記録したものです。カメラだけを回すと、光学系側の影がセンサーに対して動き、回す前に撮ったフラットが合わなくなることがあります。HALO CAAでは光学系とセンサーが一緒に回るため、構図を変えてもフラットとの対応関係が保たれます。ただし、ピントの調整、絞りやフィルターの変更、新しいほこりの付着があった場合は、フラットの撮り直しが必要です。
もう一つの利点は、光学系とカメラの間に動く部分がないことです。光学系とカメラの間にローテーターを入れると、回転する継ぎ目がセンサーの傾きの原因になることがあります。HALO CAAはその外側で回るため、カメラは光学系に固定されたままです。
角度を測れる構図回転
HALO CAAは、中央が大きく開いた中空の誘導式絶対エンコーダーで、回転部の実際の角度を読み取ります。手で回した後でも角度が分かるため、保存した構図に戻る、別の操作の後で角度を戻す、モザイクの各コマの向きをそろえる、といった操作を繰り返し行えます。
現在、HALO CAAの役割は構図の調整です。同じ回転軸は、開発中の視野回転補正の土台にもなります。極軸が完全に合っていないと、長時間露光の間に星野がゆっくり回転します。赤経・赤緯の軸では向きを補正できても、センサーを回すことはできません。そこで、GWIで画像の回転を検出し、HALO CAAでカメラと光学系を回して補正するしくみを開発しています。
HALO CAAの定格搭載重量は3 kgです。カメラとレンズ・鏡筒の合計が3 kgを超える場合は、HALO CAAを外し、レンズサポートとカメラアングルアダプターで赤道儀に直接取り付けて撮影できます。この場合、構図の自動回転は使えません。
まとめ
C42の追尾とガイドは、役割の異なる3つの機構で構成されています。Pulsarは出力側のエンコーダーで赤道儀の軸の動きを測り、単体で3.3″ RMSの追尾を行います。GWIは撮像センサーそのもので星の位置を測り、極軸のずれやたわみによる画像上の動きを補正します。HALO CAAはカメラと光学系を一体で回し、フラットとの関係を保ったまま構図を決めます。
いずれも、ガイド鏡やガイドカメラを外に付けず、普段使っているミラーレスに近い形のまま、長い焦点距離での長時間露光を扱えるようにするための設計です。
開発状況
2026年10月時点の、追尾とガイドに関わる機能の状況は次のとおりです。
| 状況 | 機能 |
|---|---|
| ベータ版で動作(V0.1〜V0.3) | Pulsarの自動導入と追尾、プレートソルブ、HALO CAAの閉ループ回転(原点復帰不要)、赤道儀側の子午線反転 |
| ベータ版でテスト中(V0.4) | 撮影フローに統合したGWIガイド(ガイド星を見失ったときの通知と自動リトライ付き) |
| 開発中・予定 | 撮影の一時停止・再開とHALO CAAの再調整を含む子午線反転、HALO CAAによる露光中の視野回転補正、3軸制御による極軸補正、赤道儀へのIMU・コンパスの搭載 |
開発中・予定の項目は開発の方向性を示すもので、各機能の提供日を確定するものではありません。仕様や機能は、今後の開発で変更される場合があります。
公式の解説動画
PulsarとHALO CAAの構造は、ArcBlueの公式動画でも紹介しています。
Kickstarterと国内での取り扱い
C42はKickstarterで支援を受け付けています。希望小売価格は4,999米ドル、KickstarterではSuper Early Bird価格の3,799米ドルです。Pulsar Heavyへの変更は200米ドルの追加で選べます。支援の価格、リターンの内容、配送については、Kickstarter上の記載が優先します。初回出荷は2027年2月の見込みです。
天文ショップグラビティは、ArcBlue製品の日本国内での取り扱いを予定しています。Kickstarterで支援された方を含め、日本国内でのサポートと修理は天文ショップグラビティが担当します。セット内容と技適の状況は、第1回の記事にまとめています。
次回
第4回では、極軸合わせ、自動導入、モザイク撮影から、光学系の選び方、屋外での運用まで、C42を現場で使う流れを紹介します。
参考:ArcBlue C42 公式サイト/Kickstarter/開発状況
主な仕様(追尾・ガイド)
Pulsar赤道儀
| 項目 | Pulsar | Pulsar Heavy |
|---|---|---|
| 搭載重量(バッテリーなし/1個/2個) | 約3 kg/約3.5 kg/約5 kg | 約11 kg/約11.5 kg/約13 kg |
| 赤道儀重量 | 2.12 kg | 4 kg |
| 項目 | 内容(共通) |
|---|---|
| 追尾軸 | 赤経・赤緯軸+HALO CAAによるカメラ回転軸 |
| 駆動方式 | 赤経・赤緯軸に波動歯車減速機 |
| モーター制御 | 出力側エンコーダーによる閉ループサーボ制御 |
| エンコーダー | 23-bit |
| 位置検出 | 赤経・赤緯軸に絶対位置検出(原点復帰不要) |
| 追尾誤差(ガイドなし) | 3.3″ RMS(エンコーダーによる閉ループ制御) |
| ドリフト(ガイドなし) | 1分間あたり1秒角以下 |
ガイド・構図回転
| 項目 | 内容 |
|---|---|
| ガイド方式 | GWI(主撮像センサーによるガイド) |
| GWIガイド精度 | ±0.5 pixel |
| ガイドのキャリブレーション | 不要 |
| HALO CAA | カメラと光学系を一体で回転、中空の誘導式絶対エンコーダー、定格搭載重量3 kg |
仕様は2026年10月時点のものです。製品版で変更される場合があります。